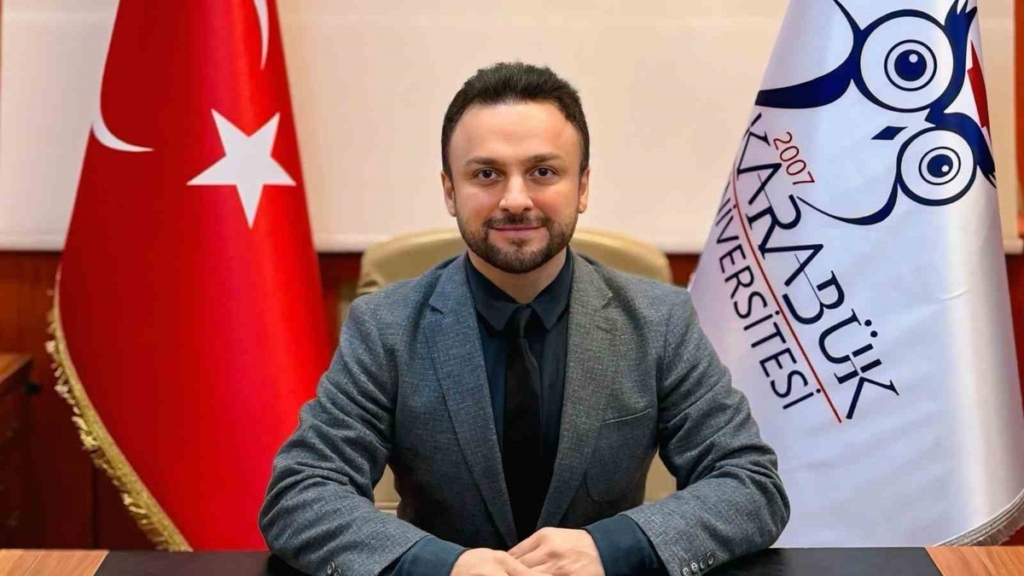

Karabük Üniversitesi (KBÜ) Bilişim Teknolojileri Meslek Yüksekokulu’ndan Dr. Öğr. Üyesi Mesut Özdağ liderliğindeki LOCUS projesi, Türkiye Bilimsel ve Teknolojik Araştırma Kurumu (TÜBİTAK) 1002-A Hızlı Destek Modülü kapsamında destek almayı başardı.
Bu proje, GPS sinyalinin erişilemediği ortamlarda otonom sistemlerin konumunu görüntü ve sensör verileriyle tespit etmeyi amaçlamaktadır. Dr. Özdağ’ın yürütücülüğünde gerçekleştirilen çalışma, “Çapraz Görünümlü Görüntüler ve Sensör Füzyonuna Dayalı GPS Bağımsız Otonom Konumlandırma Sistemi” adı altında yürütülecek.
Otonom araçlar, insansız hava araçları ve mobil robotlar, güvenli hareket edebilmek için sürekli bir konum bilgisine ihtiyaç duymaktadır. Ancak, tüneller, yoğun yapılaşmanın olduğu şehir merkezleri ve ormanlık alanlar gibi çeşitli çevresel faktörler ile sinyal karıştırma ve aldatma girişimleri, uydu tabanlı konumlandırma sistemlerinin etkinliğini azaltabilmektedir.
LOCUS projesi, yer seviyesinden alınan görüntüleri, uydu ve hava görüntüleriyle birlikte çoklu sensör verileriyle birleştirmeyi öngörüyor. Yapay zeka destekli görsel konumlandırma ve sensör füzyonu yöntemleriyle, GPS sinyalinin kullanılamadığı durumlarda alternatif bir konumlandırma altyapısının geliştirilmesi hedefleniyor.
Projenin görsel konumlandırma bileşenine ilişkin ön çalışmalar arasında, IEEE IGARSS 2026 konferansında sunulmak üzere kabul edilen “PDAL: A Geometry-Preserving Loss for CNN-Based Location Recognition” başlıklı bildiri de bulunmaktadır.
Faruk Ilgaz Çelik, Akın Korkmaz ve Mesut Özdağ’ın ortak yazarlar arasında yer aldığı bu çalışmada, yapay zeka modellerinin öğrendiği görsel özelliklerin gerçek dünyadaki mekansal uzaklıklarla uyumlu şekilde korunması hedeflenmiştir.
Özdağ’ın University of Central Florida’da görev yaptığı dönemde, Computer Logic and Organization dersini alan Faruk Ilgaz Çelik ile başlayan akademik işbirliği, daha sonra ortak araştırmalarla devam etmiştir. PDAL çalışmasının ardından, LOCUS proje önerisinin hazırlanmasıyla bu işbirliği daha geniş bir araştırma sürecine dönüşmüştür.
LOCUS projesi çerçevesinde görsel yer tanımlama, sensör füzyonu ve GPS bağımsız otonom navigasyon alanlarında yeni algoritmalar geliştirilecek ve açık kaynaklı bir araştırma altyapısı oluşturulması planlanmaktadır.
Araştırmanın, savunma teknolojileri, otonom kara araçları, insansız hava araçları, mobil robotlar, akıllı lojistik, afet yönetimi ve güvenlik uygulamaları gibi alanlara katkı sağlaması bekleniyor.
Geliştirilecek yöntemlerin performansının ve çeşitli çevresel koşullardaki uygulanabilirliğinin saha testleriyle değerlendirilmesi gerekecek. Ancak bu çalışma, GPS’in tamamen yerini alacak veya her koşulda kesin konum sağlayacak bir sistemin mevcut olduğu anlamına gelmemektedir.
Kaynak: İhlas Haber Ajansı